في خطوة جديدة نحو تطوير روبوتات أكثر قدرة على أداء المهام الدقيقة دون الاعتماد على البشر، نجح باحثون في تدريب يد روبوتية على تحريك الأشياء وتغيير أوضاعها بين الأصابع، مع تقليل احتمالات سقوطها، حتى عندما تكون اليد في أوضاع صعبة مثل توجيه راحة اليد إلى الأسفل فى خطوة من شانها تغير مستقبل الروبوتات فى مساعدة الإنسان فى اداء مهامه اليومين.
ووفقًا لدراسة نشرها موقع TechXplore طور باحثون من جامعتي كاليفورنيا في بيركلي وديفيس نظامًا يجمع بين الذكاء الاصطناعي وتقنيات التحكم الحركى، لمساعدة اليد الروبوتية على تحقيق التوازن بين تنفيذ الحركة المطلوبة والحفاظ على الإمساك بالأشياء بأمان.
قد يهمك أيضًا: ثريدز يتيح الدردشة مع Meta AI داخل الرسائل الخاصة.. تحديث جديد يصل عالميًا
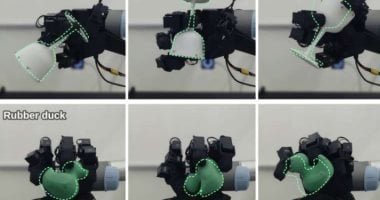
وأفاد التقرير، اعتمد الباحثون على يد روبوتية تحمل اسم LEAP وتتكون من 16 مفصلًا، وجرى تدريبها بالكامل داخل بيئة محاكاة حاسوبية، دون الاعتماد على عروض حركية يقدمها البشر، حيث تم تعليم اليد تغيير مواضع الأشياء واتجاهاتها بدلًا من الاكتفاء بتدويرها بشكل يحاكى ظروف الإمساك الواقعية واختبر الباحثون النظام باستخدام مصباح كهربائي حقيقي، إلى جانب نماذج بلاستيكية مطبوعة بتقنية الطباعة ثلاثية الأبعاد لأدوات مختلفة، شملت سكينًا وكأس نبيذ وبطة صغيرة.
ونوه التقرير، أن الباحثون أضافوا نظام حماية برمجيًا يعمل على تعديل الحركات المقترحة لمنع سقوط الأجسام، مع محاولة الحفاظ على مسار الحركة الأصلي قدر الإمكان وأظهرت الاختبارات، التي شملت 1200 تسلسل حركي، أن إضافة نظام الحماية ساعدت في خفض عدد مرات سقوط الأشياء من 16 مرة إلى 4 مرات فقط.
وفي تجربة عملية لافتة، تمكنت الروبوت فى استخدام حركات أصابع تعلمتها بالذكاء الاصطناعي لتركيب مصباح كهربائي في قاعدته حتى أضاء، مع الاستعانة بحركات مبرمجة مسبقًا لتحريك الذراع ويرى الباحثون أن هذه التقنية تمثل خطوة نحو تطوير روبوتات قادرة على التعامل مع الأشياء بصورة أكثر دقة وأمانًا، خاصة في المهام التي يتسبب فيها سقوط الأجسام في تعطيل العمل.